ホーム > 境野 翔/ Sakaino, Sho
境野 翔
Sakaino, Sho
システム情報系 , 准教授 Institute of Systems and Information Engineering , Associate Professor
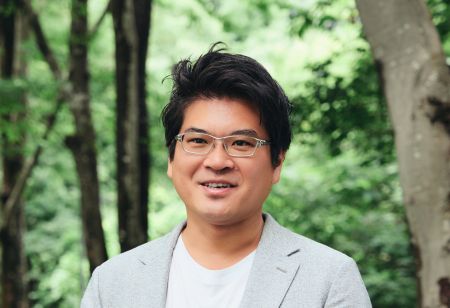
-
高等研究院 未知領域への挑戦者たち
2026-04-15
境野 翔
-
高等研究院 自発研究ユニットフェロー
2026-04-15
境野 翔
-
2種類の制御×AIで、家事も農作業もできるロボットに
2021-08-10
境野 翔
-
261.
外骨格ロボットアームを用いた水平方向と重力方向における複数人の打撃動作の検証
境野, 翔
電気学会産業応用部門大会講演論文集 (2013)
-
262.
A Novel Motion Equation for General Task Description and Analysis of Mobile-Hapto
Sho Sakaino; Tomoya Sato; Kouhei Ohnishi
IEEE TRANSACTIONS ON INDUSTRIAL ELECTRONICS 60: 2673 (2013) Semantic Scholar
-
263.
多自由度ロボットアームを用いた電気-油圧アクチュエータ間のバイラテラル制御
古谷,峻千; 高橋,大樹; 境野,翔; 辻,俊明
電気学会研究会資料. IIC, 産業計測制御研究会 2013: 73 (2013)
-
264.
可動範囲の制限された多自由度マニピュレータの外乱積分値を用いた動特性同定
境野,翔; 辻,俊明
電気学会研究会資料. IIC, 産業計測制御研究会 2013: 7 (2013)
-
265.
ロボットの道具使用時における接触状態の認識
大熊,隼; 松崎,亮平; 上林,誠; 境野,翔辻,俊明
電気学会研究会資料. IIC, 産業計測制御研究会 2013: 79 (2013)
-
266.
路面の鏡面反射を除去するための高速ストロボカメラ
森戸,賢; 境野,翔; 辻,俊明
電気学会研究会資料. IIC, 産業計測制御研究会 2013: 15 (2013)
-
267.
移動ロボット用非接触給電の画像処理による給電位置判定システム
宮島,奈那; 境野,翔; 阿部,茂
電気学会研究会資料. IIC, 産業計測制御研究会 2013: 21 (2013)
-
268.
リハビリ支援装置のための操作インタフェースの開発
籾木,千菜美; 横尾,知典; 境野,翔; 辻,俊明
電気学会研究会資料. IIC, 産業計測制御研究会 2013: 7 (2013)
-
269.
人の接触動作時の動特性の抽出と解析
山崎,貴大; 境野,翔; 辻,俊明; 橋本,卓弥
電気学会研究会資料. IIC, 産業計測制御研究会 2013: 13 (2013)
-
270.
手術支援のための力覚信号処理に基づくフェールセーフシステム
寺田,朋央; 境野,翔; 辻,俊明
電気学会研究会資料. IIC, 産業計測制御研究会 2013: 55 (2013)
-
271.
多様な形状に応用可能な力覚センサを用いた触覚技術の開発
蓮沼,裕喜; 栗田,直幸; 境野,翔; 辻,俊明
電気学会研究会資料. IIC, 産業計測制御研究会 2013: 61 (2013)
-
272.
一方向非接触給電から拡張容易な双方向非接触給電システム
仲達,崇一郎; 望月,大樹; 境野,翔; 金子,裕良 (+1 著者) 保田,富夫
電気学会研究会資料. VT, 自動車研究会 = The papers of Technical Meeting on Vehicle Technology, IEE Japan 2013: 21 (2013)
-
273.
Force-based disturbance observer for dynamic force control and a position/force hybrid controller
Sho Sakaino; Tomoya Sato; Kouhei Ohnishi
IEEJ Transactions on Electrical and Electronic Engineering 8: 505 (2013) Semantic Scholar
-
274.
Position constrained bilateral control by oblique coordinate control considering priority of tasks
Sho Sakaino; Tomoya Sato; Kouhei Ohnishi
IEEJ Journal of Industry Applications 2: 298 (2013) Semantic Scholar
-
275.
Evaluation Indices of stiffness control for its performance comparison
Makoto Kamibayashi; Sho Sakaino; Toshiaki Tsuji
IEEJ Journal of Industry Applications 2: 61 (2013) Semantic Scholar
-
276.
接触部分に柔軟素材を用いた力覚センサによる全身触覚 : 柔軟素材を用いたハプティックアーマ
栗田,直幸; 蓮沼,裕喜; 境野,翔; 辻,俊明
The Proceedings of JSME annual Conference on Robotics and Mechatronics (Robomec) 2013: _2A1 (2013) Semantic Scholar
-
277.
身体性を拡張する触覚信号処理に基づく道具の制御
松崎,亮平; 上林,誠; 境野,翔; 辻,俊明
The Proceedings of JSME annual Conference on Robotics and Mechatronics (Robomec) 2013: _2P1 (2013) Semantic Scholar
-
278.
一方向非接触給電から拡張容易な双方向非接触給電システム
望月,大樹; 仲達,崇一郎; 渡辺,宏; 境野,翔 (+2 著者) 保田,富夫
IEEJ Transactions on Industry Applications 133: 6 (2013) Semantic Scholar
-
279.
電気-油圧アクチュエータを用いた速度指令方式によるバイラテラル制御
高橋,大樹; 境野,翔; 辻,俊明
IEEJ Transactions on Industry Applications 133: 1065 (2013) Semantic Scholar
-
280.
Classification of a Hybrid Control System for Robotic Tool Use
Ryohei Matsuzaki; Makoto Kamibayashi; Sho Sakaino; Toshiaki Tsuji
2013 IEEE INTERNATIONAL CONFERENCE ON MECHATRONICS (ICM) 712 (2013)
-
1.
Advanced Motion Control for Tasks in Open Environment
Sakaino,Sho
2011年3月
-
1.
Bilateral Control-Based Imitation Learning for Position/Force Hybrid Motion Generation
Sakaino, Sho
the 47th Annual Conference of the IEEE Industrial Electronics Society 2022年10月17日 招待有り
-
2.
バイラテラル制御に基づく模倣学習による三次元曲面拭き動作
山根, 広暉; 七種, 勇樹; 境野, 翔; 辻, 俊明
第40回日本ロボット学会学術講演会 2022年9月6日
-
3.
バイラテラル制御に基づく模倣学習による斜面の拭き動作
赤川, 徹朗; 七種, 勇樹; 境野, 翔; 辻, 俊明
第40回日本ロボット学会学術講演会 2022年9月6日
-
4.
Position Control of Two Finger Joints Using Functional Electrical Stimulation
Kawashima, Minami; Hamana, Tatsuhiro; Sakaino, Sho; Tsuji, Toshiaki
REHAB WEEK 2023 2022年7月26日
-
5.
画像認識とバイラテラル制御に基づくコンベアピッキングタスクの模倣学習
赤川, 徹朗; 境野, 翔
ロボティクス・メカトロニクス講演会2022 2022年6月
-
6.
High Dynamic Range Force Sensing of a Robot Hand Combining Signals on Tip and Wrist
Horikoshi, Tomoki; Sakaino, Sho; Tsuji, Toshiaki
IEEE Internaitonal Conference on Robotics and Automation 2022年5月23日 IEEE
-
7.
Force Control of Grinding Process Based on Frequency Analysis
Nogi, Yuya; Sakaino, Sho; Tsuji, Toshiaki
IEEE Internaitonal Conference on Robotics and Automation 2022年5月23日 IEEE
-
8.
High Dynamic Range Uniaxial Force/Torque Sensor Using Metal Foil and Semiconductor Strain Gauge
Tamura, Ryuya; Sakaino, Sho; Tsuji, Toshiaki
the 8th IEEJ International Workshop on Sensing, Actuation, Motion Control, and Optimization 2022年3月8日
-
9.
Motion Planning for Cutting Flexible Objects Based on Contact State Recognition
Kato, Yasuhiro; Sakaino, Sho; Tsuji, Toshiaki
the 8th IEEJ International Workshop on Sensing, Actuation, Motion Control, and Optimization 2022年3月8日
-
10.
Bilateral Control of Human Upper Limbs Using Functional Electrical Stimulation Based on Dynamic Model Approximation
Kitamura, Tomoya; Sakaino, Sho; Masayuki, Hara; Tsuji, Toshiaki
the 8th IEEJ International Workshop on Sensing, Actuation, Motion Control, and Optimization 2022年3月
-
11.
複数の刺激波形を用いた機能的電気刺激による手指関節の駆動
浜名, 竜大; 境野, 翔; 辻, 俊明
メカトロニクス制御研究会 2021年12月 招待有り
-
12.
バイラテラル制御に基づく模倣学習のためのリーダ―フォロワ間の推定誤差を利用した指令値補正
赤川, 徹朗; 林, 和希; 境野, 翔
メカトロニクス制御研究会 2021年12月 招待有り
-
13.
A Design Method for Non-Diagonal Stiffness Matrix in Admittance Control
Sakaino, Sho; Kusakabe, Tsukasa; Tsuji, Toshiaki
the 21st International Conference on Control, Automation and Systems 2021年10月12日
-
14.
A Force Recognition System for Distinguishing Click Responses of Various Objects
Sato, Koyo; Sakaino, Sho; Tsuji, Toshiaki
IEEE/RSJ International Conference on Intelligent Robots and Systems 2021年9月27日
-
15.
High Dynamic Range 6-Axis Force Sensor Employing a Semiconductor–Metallic Foil Strain Gauge Combination
Tamura, Ryuya; Horikoshi, Tomoki; Sakaino, Sho; Tsuji, Toshiaki
the 2021 IEEE/RSJ International Conference on Intelligent Robots and Systems 2021年9月27日
-
16.
バイラテラル制御に基づく模倣学習の多自由度ロボットアームへの拡張
七種, 勇樹; 境野, 翔; 辻, 俊明
第39回日本ロボット学会学術講演会 2021年9月9日
-
17.
書き順と筆触を独立に学ぶ階層型CVAE
會田, 真広; 菅原, 慶人; 境野, 翔; 辻, 俊明
第39回日本ロボット学会学術講演会 2021年9月9日
-
18.
篏合タスクの位置誤差修正における力情報の識別
運天, 光; 境野, 翔; 辻, 俊明
第39回日本ロボット学会学術講演会 2021年9月9日
-
19.
ハプティクスに基づく模倣学習によるロボットの汎用物体操作
境野, 翔
令和3年電気学会産業応用部門大会 2021年8月26日 招待有り
-
20.
Contact State Recognition for Selective Cutting Task of Flexible Objects
Kato, Yasuhiro; Sakaino, Sho; Tsuji, Toshiaki
the 2021 IEEE International Conference on Development and Learning 2021年8月23日
-
1. 2015-537631: 位置・力制御装置、位置・力制御方法及びプログラム
境野,翔 -
2. 2015-142500: 機能的電気刺激を用いた双方向遠隔制御システム
境野,翔 -
3. 2015-142500: 機能的電気刺激を用いた双方向遠隔制御システム
境野,翔 -
4. 2015-142500: 機能的電気刺激を用いた双方向遠隔制御システム
境野,翔 -
5. 2015-142500: 機能的電気刺激を用いた双方向遠隔制御システム
境野,翔 -
6. 特願2020-514025: 行動推定装置、行動推定方法、および行動推定プログラム
境野, 翔 -
7. : Behavior Estimation Apparatus, Behavior Estimation Method, and Behavior Estimation Program
Sakaino, Sho -
8. : Behavior Estimation Apparatus, Behavior Estimation Method, and Behavior Estimation Program
Sakaino, Sho -
9. : Behavior Estimation Apparatus, Behavior Estimation Method, and Behavior Estimation Program
Sakaino, Sho -
10. : Behavior Estimation Apparatus, Behavior Estimation Method, and Behavior Estimation Program
Sakaino, Sho -
11. 2022-536319: 情報処理装置、方法、及びプログラム
境野,翔 -
12. 2022-536319: Information Processing Device, Method, and Program
SAKAINO, Sho
3,029 total views
この研究者の他の情報源
 ORCID
キーワードが似ている研究者
- ARANHA CLAUS DE CASTRO machine learning, Machine Learning
- 德田 慶太 ALUMNI machine learning, machine learning
- 小平 大輔 machine learning, Machine Learning
- YEM VIBOL Haptics, ロボティクス
- 北村 豊 ロボット
この研究者の情報を共有


