ホーム > 境野 翔/ Sakaino, Sho
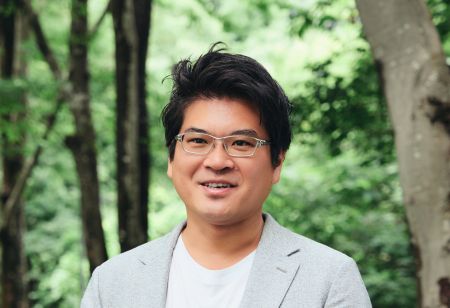
境野 翔
Sakaino, Sho
システム情報系 , 准教授 Institute of Systems and Information Engineering , Associate Professor
-
高等研究院 未知領域への挑戦者たち
2026-04-15
境野 翔
-
高等研究院 自発研究ユニットフェロー
2026-04-15
境野 翔
-
2種類の制御×AIで、家事も農作業もできるロボットに
2021-08-10
境野 翔
オープンアクセス版の論文は「つくばリポジトリ」で読むことができます。
-
21.
時系列データに対する独立学習可能な階層型モデルの比較
鴻巣, 匡志; 稲見, 洸紀; 山根, 広暉; 桝屋, 望 (+1 著者) 境野, 翔
日本ロボット学会誌, 43: 615 (2025)
-
22.
Variable-speed teaching-playback as real-world data augmentation for imitation learning
Masuya, Nozomu; Sato, Hiroshi; Yamane, Koki; Kusume, Takuya (+1 著者) Tsuji, Toshiaki
ADVANCED ROBOTICS 39: 550 (2025) Semantic Scholar
-
23.
バイラテラル制御に基づく模倣学習における加重平均階層型モデルの予備的研究
舒, 雨涵; 稲見, 洸紀; 山根, 広暉; 境野, 翔辻, 俊明
Proceedings of the Annual Conference of JSAI JSAI2025: 3Q5GS801 (2025)
-
24.
Generating drawing/grinding trajectories based on hierarchical CVAE
Aita, Masahiro; Nogi, Yuya; Sugawara, Keito; Sakaino, ShoTsuji, Toshiaki
ADVANCED ROBOTICS 39: 578 (2025) Semantic Scholar
-
25.
Motion generation for food topping challenge 2024: serving salmon roe bowl and picking fried chicken
Inami, Koki; Konosu, Masashi; Yamane, Koki; Masuya, Nozomu (+4 著者) Sakaino, Sho
ADVANCED ROBOTICS 39: 1124 (2025) Semantic Scholar
-
26.
Special issue on force control and its related technology PREFACE
Sakaino, Sho; Oh, Sehoon; Sariyildiz, Emre; Yokokura, YukiTsuji, Toshiaki
ADVANCED ROBOTICS 39: 515 (2025) Semantic Scholar
-
27.
Minimizing Interference in Robotic Rehabilitation via Asymmetric Stiffness Force Fields
Kato, Yasuhiro; Sakaino, Sho; Tsuji, Toshiaki
IEEE OPEN JOURNAL OF THE INDUSTRIAL ELECTRONICS SOCIETY 6: 840 (2025) Semantic Scholar
-
28.
Error-Feedback Model for Output Correction in Bilateral Control-Based Imitation Learning
Sato, Hiroshi; Masashi Konosu; SAKAINO, Sho; Tsuji, Toshiaki
Proceedings of the 2025 IEEE International Conference on Mechatronics 1 (2025)
-
29.
Replacement of ALOHA's Leader Hand for Improving Operability in Bilateral Control
Konosu, Masashi; Inami, Koki; SAKAINO, Sho
Proceedings of the 11th IEEJ International Workshop on Sensing, Actuation, Motion Control, and Optimization 99 (2025)
-
30.
Exploring Joint Torque-Conditioned Action Generation Using Bilateral Control in Robotic Imitation Learning
Li, Yunhan; Konosu, Masashi; Inami, Koki; SAKAINO, ShoTsuji, Toshiaki
Proceedings of the 11th IEEJ International Workshop on Sensing, Actuation, Motion Control, and Optimization 105 (2025)
-
31.
Motion ReTouch: Motion Modification Using Four-Channel Bilateral Control
Inami, Koki; SAKAINO, Sho; Tsuji, Toshiaki
Proceedings of the 2025 IEEE International Conference on Mechatronics 1 (2025)
-
32.
Variable-Frequency Imitation Learning for Variable-Speed Motion
Masuya, Nozomu; SAKAINO, Sho; Tsuji, Toshiaki
Proceedings of the 2025 IEEE International Conference on Mechatronics 1 (2025)
-
33.
動作特性を分離可能な表現学習に基づく模倣学習
大石, 涼雅; 境野, 翔; 辻, 俊明
The Proceedings of JSME annual Conference on Robotics and Mechatronics (Robomec) 2025: 1AP1-N06 (2025)
-
34.
加速度連続軌道を用いた液体輸送におけるスロッシング抑制手法
岸, 海翔; 境野, 翔; 辻, 俊明
The Proceedings of JSME annual Conference on Robotics and Mechatronics (Robomec) 2025: 1A2-H05 (2025) Semantic Scholar
-
35.
バイラテラル制御における触覚情報のデフォルメ
渡辺, 琉斗; 大石, 涼雅; 境野, 翔; 辻, 俊明
The Proceedings of JSME annual Conference on Robotics and Mechatronics (Robomec) 2025: 1P1-O07 (2025) Semantic Scholar
-
36.
バイラテラル制御における和のモードのみへの重力補償
稲見, 洸紀; 境野, 翔
日本ロボット学会学術講演会 (2024)
-
37.
機械学習とモーションコントロールの融合
境野, 翔
電気学会産業応用部門大会講演論文集 (2024)
-
38.
時系列データによる動作生成のための負例を利用した模倣学習
鴻巣, 匡志; 稲見, 洸紀; 桝屋, 望; 境野, 翔
ロボティクス・メカトロニクス講演会 (2024)
-
39.
バイラテラル制御に基づく模倣学習による複数柔軟物の把持
山根, 広暉; 境野, 翔; 辻 利明
人工知能学会全国大会 (2024)
-
40.
力学的特性を考慮したコンタクトリッチタスクの教師なしプリミティブ抽出
大石, 涼雅; 境野, 翔; 辻, 俊明
日本機械学会ロボティクスメカトロニクス講演会予稿集 (2024)
-
1.
Advanced Motion Control for Tasks in Open Environment
Sakaino,Sho
2011年3月
-
1.
Bilateral Control-Based Imitation Learning for Position/Force Hybrid Motion Generation
Sakaino, Sho
the 47th Annual Conference of the IEEE Industrial Electronics Society 2022年10月17日 招待有り
-
2.
バイラテラル制御に基づく模倣学習による三次元曲面拭き動作
山根, 広暉; 七種, 勇樹; 境野, 翔; 辻, 俊明
第40回日本ロボット学会学術講演会 2022年9月6日
-
3.
バイラテラル制御に基づく模倣学習による斜面の拭き動作
赤川, 徹朗; 七種, 勇樹; 境野, 翔; 辻, 俊明
第40回日本ロボット学会学術講演会 2022年9月6日
-
4.
Position Control of Two Finger Joints Using Functional Electrical Stimulation
Kawashima, Minami; Hamana, Tatsuhiro; Sakaino, Sho; Tsuji, Toshiaki
REHAB WEEK 2023 2022年7月26日
-
5.
画像認識とバイラテラル制御に基づくコンベアピッキングタスクの模倣学習
赤川, 徹朗; 境野, 翔
ロボティクス・メカトロニクス講演会2022 2022年6月
-
6.
High Dynamic Range Force Sensing of a Robot Hand Combining Signals on Tip and Wrist
Horikoshi, Tomoki; Sakaino, Sho; Tsuji, Toshiaki
IEEE Internaitonal Conference on Robotics and Automation 2022年5月23日 IEEE
-
7.
Force Control of Grinding Process Based on Frequency Analysis
Nogi, Yuya; Sakaino, Sho; Tsuji, Toshiaki
IEEE Internaitonal Conference on Robotics and Automation 2022年5月23日 IEEE
-
8.
High Dynamic Range Uniaxial Force/Torque Sensor Using Metal Foil and Semiconductor Strain Gauge
Tamura, Ryuya; Sakaino, Sho; Tsuji, Toshiaki
the 8th IEEJ International Workshop on Sensing, Actuation, Motion Control, and Optimization 2022年3月8日
-
9.
Motion Planning for Cutting Flexible Objects Based on Contact State Recognition
Kato, Yasuhiro; Sakaino, Sho; Tsuji, Toshiaki
the 8th IEEJ International Workshop on Sensing, Actuation, Motion Control, and Optimization 2022年3月8日
-
10.
Bilateral Control of Human Upper Limbs Using Functional Electrical Stimulation Based on Dynamic Model Approximation
Kitamura, Tomoya; Sakaino, Sho; Masayuki, Hara; Tsuji, Toshiaki
the 8th IEEJ International Workshop on Sensing, Actuation, Motion Control, and Optimization 2022年3月
-
11.
複数の刺激波形を用いた機能的電気刺激による手指関節の駆動
浜名, 竜大; 境野, 翔; 辻, 俊明
メカトロニクス制御研究会 2021年12月 招待有り
-
12.
バイラテラル制御に基づく模倣学習のためのリーダ―フォロワ間の推定誤差を利用した指令値補正
赤川, 徹朗; 林, 和希; 境野, 翔
メカトロニクス制御研究会 2021年12月 招待有り
-
13.
A Design Method for Non-Diagonal Stiffness Matrix in Admittance Control
Sakaino, Sho; Kusakabe, Tsukasa; Tsuji, Toshiaki
the 21st International Conference on Control, Automation and Systems 2021年10月12日
-
14.
A Force Recognition System for Distinguishing Click Responses of Various Objects
Sato, Koyo; Sakaino, Sho; Tsuji, Toshiaki
IEEE/RSJ International Conference on Intelligent Robots and Systems 2021年9月27日
-
15.
High Dynamic Range 6-Axis Force Sensor Employing a Semiconductor–Metallic Foil Strain Gauge Combination
Tamura, Ryuya; Horikoshi, Tomoki; Sakaino, Sho; Tsuji, Toshiaki
the 2021 IEEE/RSJ International Conference on Intelligent Robots and Systems 2021年9月27日
-
16.
バイラテラル制御に基づく模倣学習の多自由度ロボットアームへの拡張
七種, 勇樹; 境野, 翔; 辻, 俊明
第39回日本ロボット学会学術講演会 2021年9月9日
-
17.
書き順と筆触を独立に学ぶ階層型CVAE
會田, 真広; 菅原, 慶人; 境野, 翔; 辻, 俊明
第39回日本ロボット学会学術講演会 2021年9月9日
-
18.
篏合タスクの位置誤差修正における力情報の識別
運天, 光; 境野, 翔; 辻, 俊明
第39回日本ロボット学会学術講演会 2021年9月9日
-
19.
ハプティクスに基づく模倣学習によるロボットの汎用物体操作
境野, 翔
令和3年電気学会産業応用部門大会 2021年8月26日 招待有り
-
20.
Contact State Recognition for Selective Cutting Task of Flexible Objects
Kato, Yasuhiro; Sakaino, Sho; Tsuji, Toshiaki
the 2021 IEEE International Conference on Development and Learning 2021年8月23日
-
1. 2015-537631: 位置・力制御装置、位置・力制御方法及びプログラム
境野,翔 -
2. 2015-142500: 機能的電気刺激を用いた双方向遠隔制御システム
境野,翔 -
3. 2015-142500: 機能的電気刺激を用いた双方向遠隔制御システム
境野,翔 -
4. 2015-142500: 機能的電気刺激を用いた双方向遠隔制御システム
境野,翔 -
5. 2015-142500: 機能的電気刺激を用いた双方向遠隔制御システム
境野,翔 -
6. 特願2020-514025: 行動推定装置、行動推定方法、および行動推定プログラム
境野, 翔 -
7. : Behavior Estimation Apparatus, Behavior Estimation Method, and Behavior Estimation Program
Sakaino, Sho -
8. : Behavior Estimation Apparatus, Behavior Estimation Method, and Behavior Estimation Program
Sakaino, Sho -
9. : Behavior Estimation Apparatus, Behavior Estimation Method, and Behavior Estimation Program
Sakaino, Sho -
10. : Behavior Estimation Apparatus, Behavior Estimation Method, and Behavior Estimation Program
Sakaino, Sho -
11. 2022-536319: 情報処理装置、方法、及びプログラム
境野,翔 -
12. 2022-536319: Information Processing Device, Method, and Program
SAKAINO, Sho
2,914 total views
この研究者の他の情報源
 ORCID
キーワードが似ている研究者
- ARANHA CLAUS DE CASTRO machine learning, Machine Learning
- 德田 慶太 ALUMNI machine learning, machine learning
- 小平 大輔 machine learning, Machine Learning
- YEM VIBOL Haptics, ロボティクス
- 北村 豊 ロボット
この研究者の情報を共有