ホーム > 境野 翔/ Sakaino, Sho
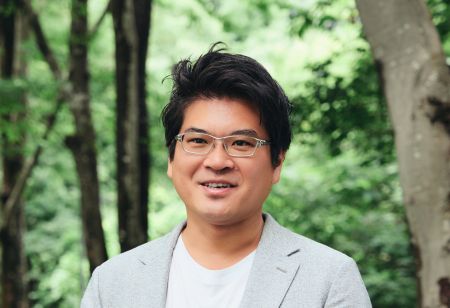
境野 翔
Sakaino, Sho
システム情報系 , 准教授 Institute of Systems and Information Engineering , Associate Professor
-
高等研究院 未知領域への挑戦者たち
2026-04-15
境野 翔
-
高等研究院 自発研究ユニットフェロー
2026-04-15
境野 翔
-
2種類の制御×AIで、家事も農作業もできるロボットに
2021-08-10
境野 翔
-
1.
Design and Experimental Validation of Sensorless 4-Channel Bilateral Teleoperation for Low-Cost Manipulators
Yamane, Koki; Li, Yunhan; Konosu, Masashi; Inami, Koki (+2 著者) SAKAINO, Sho
IEEE Access 14: 109407 (2026)
-
2.
Virtual Surface Presentation Using a Rotating Cylindrical End-Effector
Yamamoto, Koki; Yoshida, Takako; SAKAINO, Sho; Tsuji, Toshiaki
IEEE Robotics and Automation Letters 11: 9899 (2026)
-
3.
ロボットの動作データのオフライン編集ソフトウェア
江﨑, 愛那; 桝屋, 望; 境野, 翔
ロボティクス・メカトロニクス講演会2026 (2026)
-
4.
QDDモータを用いたオープンソース・双腕ロボットOpenArmでのパラメータ同定の試行とバイラテラル制御に基づく繰り返し動作
桝屋, 望; 境野, 翔
ロボティクス・メカトロニクス講演会2026 (2026)
-
5.
外乱オブザーバを用いた制御系のデータ駆動型パラメータ調整
井上, 諒; 稲見, 洸紀; 大明, 準治; 境野, 翔
ロボティクス・メカトロニクス講演会2026 (2026)
-
6.
動作履歴のマスキングによる視覚情報活用を促進する模倣学習手法
稲見, 洸紀; 境野, 翔
ロボティクス・メカトロニクス講演会2026 (2026)
-
7.
Timespan-Modulated Liquid Time-Constant Networks に基づくコンタクトリッチタスクの模倣学習
境野, 翔; 大石, 涼雅; 辻, 俊明
ロボティクス・メカトロニクス講演会2026 (2026)
-
8.
Unsupervised motion primitive identification under translational physical constraints in contact-rich tasks
Oishi, Ryoga; Sakaino, Sho; Tsuji, Toshiaki
ADVANCED ROBOTICS 40: 383 (2026) Semantic Scholar
-
9.
Potential Fields for Position-Constrained Autonomous Motion in Robotic Imitation Learning
Mizutani, Kei; Konosu, Masashi; Inami, Koki; Li, YunhanSakaino, Sho
IEEJ JOURNAL OF INDUSTRY APPLICATIONS 15: 809 (2026)
-
10.
Hierarchical Proportion Models for Motion Generation via Integration of Motion Primitives
Shu, Yu-Han; Toshiaki Tsuji; SAKAINO, Sho
Proceedings of the 2026 IEEE International Conference on Advanced Motion Control (2026)
-
11.
Frequency-Designed Mamba SSM for Robot Motion Generation
Inoue, Kotaro; SAKAINO, Sho; Tsuji, Toshiaki
Proceedings of the 12nd IEEJ International Workshop on Sensing, Actuation, Motion Control, and Optimization 148 (2026)
-
12.
Why Motors with Gear Have Poor Responsiveness to Viscous Force?
Tripathi; Gyanendra Nath; Oaki, Junji; Yamane, Koki (+2 著者) SAKAINO, Sho
Proceedings of the 12nd IEEJ International Workshop on Sensing, Actuation, Motion Control, and Optimization 160 (2026)
-
13.
Force Generative Imitation Learning: Bridging Position Trajectory and Force Commands Through Control Technique
Sato, Hiroshi; Tsuji, Toshiaki; Sakaino, Sho
IEEE ACCESS 14: 26169 (2026) Semantic Scholar
-
14.
制御周期の短縮によるバイラテラル制御の高精度化と学習応用の可能性
稲見, 洸紀; 大明, 準治; 境野, 翔; 辻, 俊明
Journal of the Robotics Society of Japan 44: 332 (2026)
-
15.
Imitation Learning Based on Disentangled Representation Learning of Behavioral Characteristics
Oishi, Ryoha; Tsuji, Toshiaki; SAKAINO, Sho
Proceedings of the 9th Conference on Robot Learning 4625 (2025)
-
16.
学習済みモデルを用いた解釈可能な階層型模倣学習における柔軟適応・高速力生成下位層モデルの提案
LI, YUNHAN; 鴻巣匡志; 山根広暉; 境野, 翔辻俊明
日本ロボット学会学術講演会論文集 (2025)
-
17.
π0とALOHA2に基づく物体操作の一検討
桝屋望; LI, YUNHAN; 鴻巣匡志; 稲見洸紀境野, 翔
日本ロボット学会学術講演会論文集 (2025)
-
18.
CRANE-X7各軸のモデリングと7軸フルダイナミクスのパラメータ同定
大明準治; 山根広暉; 稲見洸紀; 境野, 翔
日本ロボット学会学術講演会論文集 (2025)
-
19.
スケーリング付きバイラテラル制御に基づく模倣学習
本間真之介; 境野, 翔; 辻俊明
電気学会産業応用部門大会講演論文集 (2025)
-
20.
角度と角速度の関係性を考慮したバイラテラル制御に基づく模倣学習
佐藤, 寛; 桝屋, 望; 山根, 広暉; 稲見, 洸紀 (+2 著者) 辻, 俊明
日本ロボット学会誌 43: 603 (2025)
-
1.
Advanced Motion Control for Tasks in Open Environment
Sakaino,Sho
2011年3月
-
141.
力覚センサと加速度センサを併用した机型触覚インタフェース
戸津, 信寛; 境野, 翔; 辻, 俊明
ロボティクス・メカトロニクス講演会
-
142.
力の微分情報を利用した机型触覚インタフェースによる接触点位置算出
北村, 滉之; 境野, 翔; 辻, 俊明
ロボティクス・メカトロニクス講演会
-
143.
身体性を拡張する触覚信号処理に基づく道具の制御
松崎, 亮平; 上林, 誠; 境野, 翔; 辻, 俊明
ロボティクス・メカトロニクス講演会
-
144.
接触部分に柔軟素材を用いた力覚センサによる全身触覚 : 柔軟素材を用いたハプティックアーマ
栗田, 直幸; 蓮沼, 裕喜; 境野, 翔; 辻, 俊明
ロボティクス・メカトロニクス講演会
-
145.
電動二輪車の前後輪独立駆動による安定化制御
石川, 国康; 境野, 翔; 辻, 俊明
電気学会研究会(IIC)
-
146.
画像と機能的電気刺激を組み合わせた運動技能教示システムの開発
川尻, 皓之; 境野, 翔; 辻, 俊明
電気学会研究会(IIC)
-
147.
力情報を可視化した上肢リハビリ支援システムの開発
伊藤, 翔太; 寺田, 朋央; 境野, 翔
電気学会研究会(IIC)
-
148.
力覚情報の微分値に基づく個人認証システム
關, 樹; 栗田, 直幸; 境野, 翔
電気学会研究会(IIC)
-
149.
外骨格ロボットアームを用いた人のモーションのロボットへの転写及び人への教示
山崎, 貴大; 境野, 翔; 辻, 俊明
電気学会研究会(IIC)
-
150.
リハビリ支援データベースにおける類似症例検索のための運動照合技術
金子, 武志; 大熊, 隼; 境野, 翔
電気学会研究会(IIC)
-
151.
斜交座標制御を用いた高度なハイブリッド制御の実現
境野, 翔; 佐藤, 智矢; 大西, 公平
電気学会研究会(IIC)
-
152.
電気-油圧アクチュエータ間のバイラテラル制御
高橋, 大樹; 境野, 翔; 辻, 俊明
電気学会研究会(IIC)
-
153.
モード変換に基づいた二足歩行ロボットの未知段差における歩行制御
新明, 脩平; 仲里, 三希; 見上, 慧; 佐藤, 智矢; 境野, 翔; 大西, 公平
電気学会研究会(IIC)
-
154.
運動量に基づいた未知環境下における動的力制御の安定性解析
境野, 翔; 佐藤, 智矢; 大西, 公平
電気学会研究会(IIC)
-
155.
多自由度ロボットアームを用いた電気-油圧アクチュエータ間のバイラテラル制御
古谷, 峻千; 高橋, 大樹; 境野, 翔; 辻, 俊明
電気学会研究会(IIC)
-
156.
2足歩行ロボットの歩行安定化のためのZMP外乱オブザーバの一設計法
佐藤, 智矢; 境野, 翔; 大西, 公平
電気学会研究会(IIC)
-
157.
一足跳躍ロボットの離床軌道生成と制御
境野, 翔; 佐藤, 芳晴; 大西, 公平
電気学会研究会(IIC)
-
158.
冗長性を考慮した一脚ロボットの連続跳躍制御
青山, 貴裕; 境野, 翔; 藤井, 信明; 大西, 公平
電気学会研究会(IIC)
-
159.
関節角度に制限のあるマニピュレータの動特性同定法
見上, 慧; 境野, 翔; 大西, 公平
電気学会研究会(IIC)
-
160.
2足歩行ロボットの不整地における安定性指標の一考察
佐藤, 智矢; 境野, 翔; 大西, 公平
電気学会研究会(IIC)
-
1. 2015-537631: 位置・力制御装置、位置・力制御方法及びプログラム
境野,翔 -
2. 2015-142500: 機能的電気刺激を用いた双方向遠隔制御システム
境野,翔 -
3. 2015-142500: 機能的電気刺激を用いた双方向遠隔制御システム
境野,翔 -
4. 2015-142500: 機能的電気刺激を用いた双方向遠隔制御システム
境野,翔 -
5. 2015-142500: 機能的電気刺激を用いた双方向遠隔制御システム
境野,翔 -
6. 特願2020-514025: 行動推定装置、行動推定方法、および行動推定プログラム
境野, 翔 -
7. : Behavior Estimation Apparatus, Behavior Estimation Method, and Behavior Estimation Program
Sakaino, Sho -
8. : Behavior Estimation Apparatus, Behavior Estimation Method, and Behavior Estimation Program
Sakaino, Sho -
9. : Behavior Estimation Apparatus, Behavior Estimation Method, and Behavior Estimation Program
Sakaino, Sho -
10. : Behavior Estimation Apparatus, Behavior Estimation Method, and Behavior Estimation Program
Sakaino, Sho -
11. 2022-536319: 情報処理装置、方法、及びプログラム
境野,翔 -
12. 2022-536319: Information Processing Device, Method, and Program
SAKAINO, Sho
2,988 total views
この研究者の他の情報源
 ORCID
キーワードが似ている研究者
- ARANHA CLAUS DE CASTRO machine learning, Machine Learning
- 德田 慶太 ALUMNI machine learning, machine learning
- 小平 大輔 machine learning, Machine Learning
- YEM VIBOL Haptics, ロボティクス
- 北村 豊 ロボット
この研究者の情報を共有